ZERITH V2.5
From Predictive Power to Policy Learnability
先适配视觉世界,再学习动作策略。探索视频生成模型的知识如何被机器人控制有效利用。
From Predictive Power to Policy Learnability
先适配视觉世界,再学习动作策略。探索视频生成模型的知识如何被机器人控制有效利用。
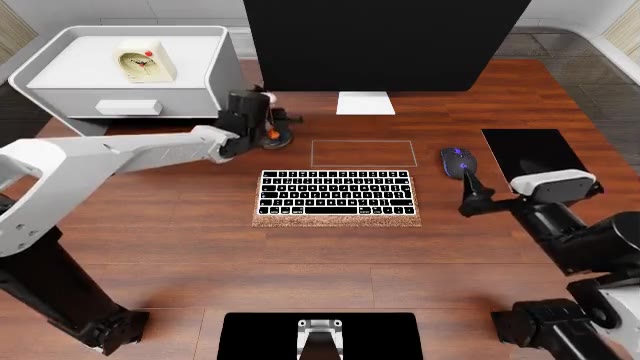
An Embodied Self-Improvement Flywheel for LLM–VLA Agents
让 LLM 与 VLA 从共同交互中学习,通过具身自进化闭环改进推理、技能接口与动作执行。
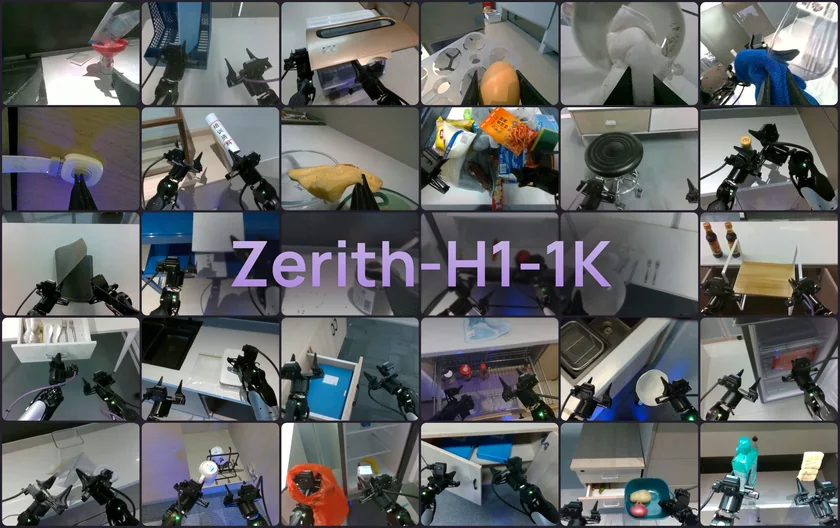
A Thousand-Hour Dataset for Real-World Robot Manipulation
约 1,129 小时 H1 真机示范,覆盖 356 个任务配置,提供三视角视频、动作与状态数据,以及语言和子任务标注,采用 LeRobot v3.0 格式。