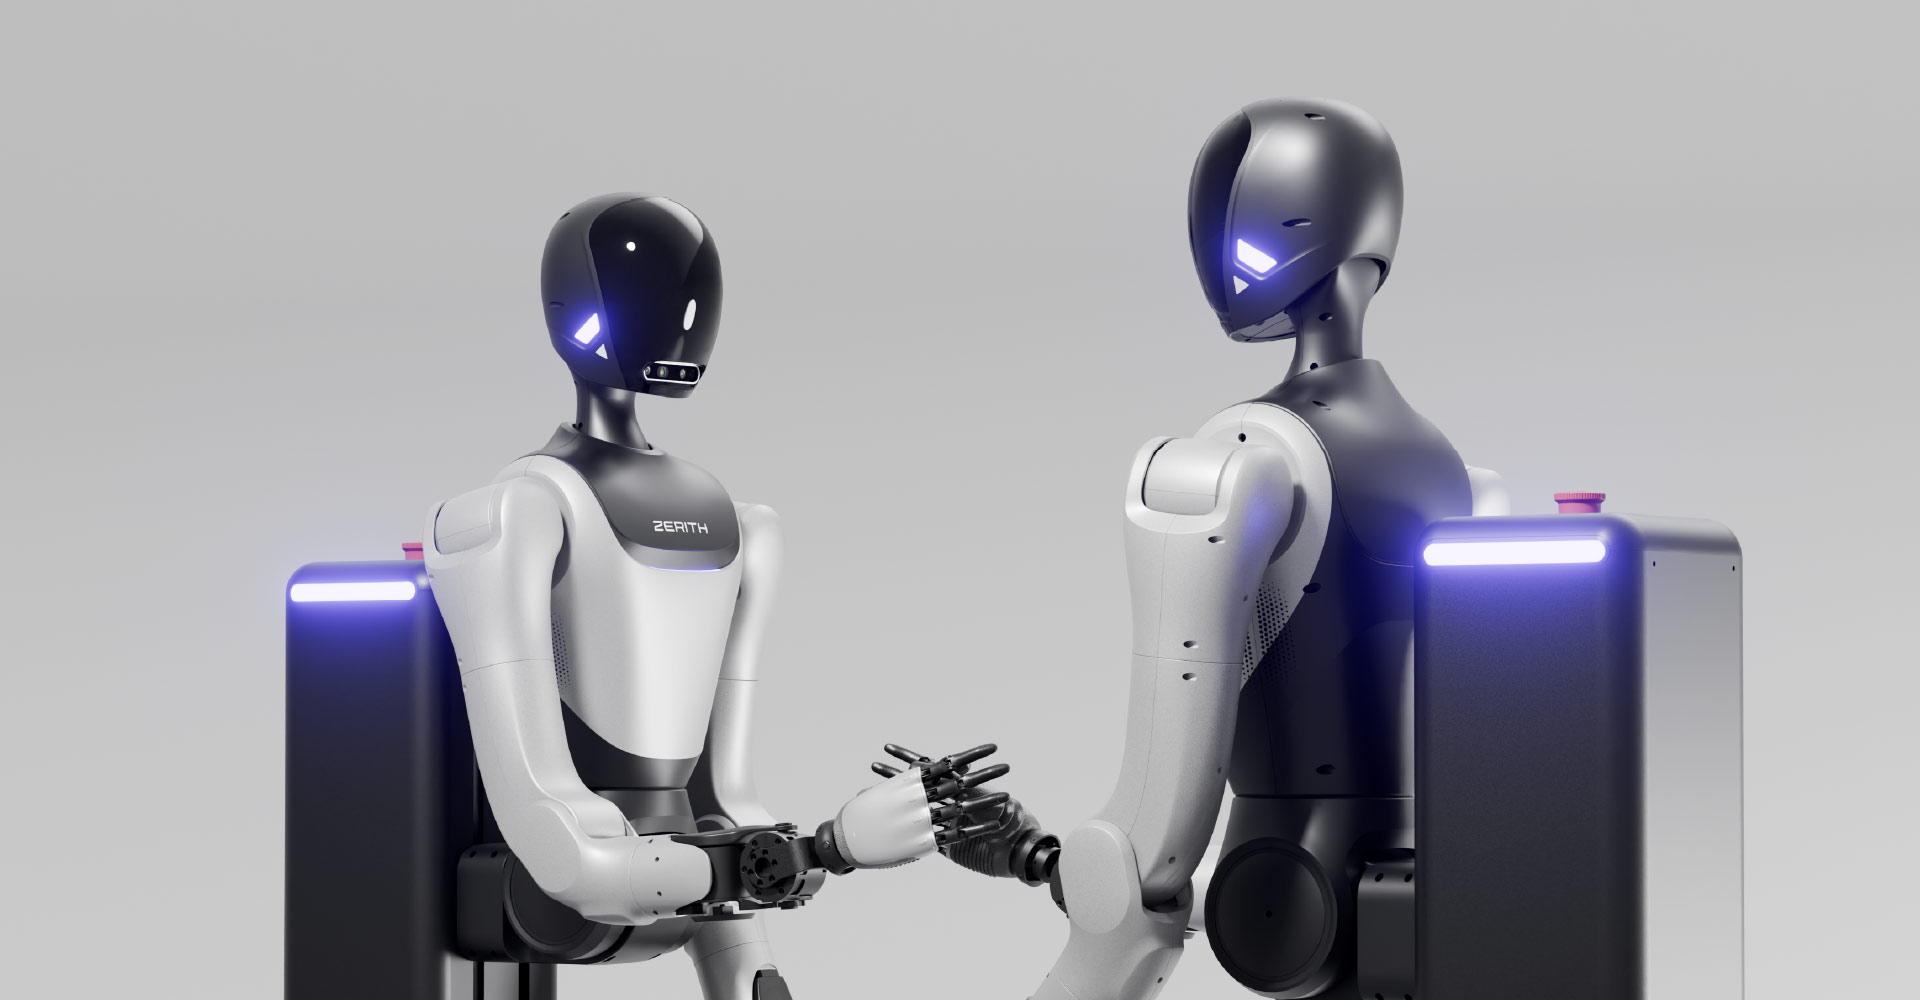
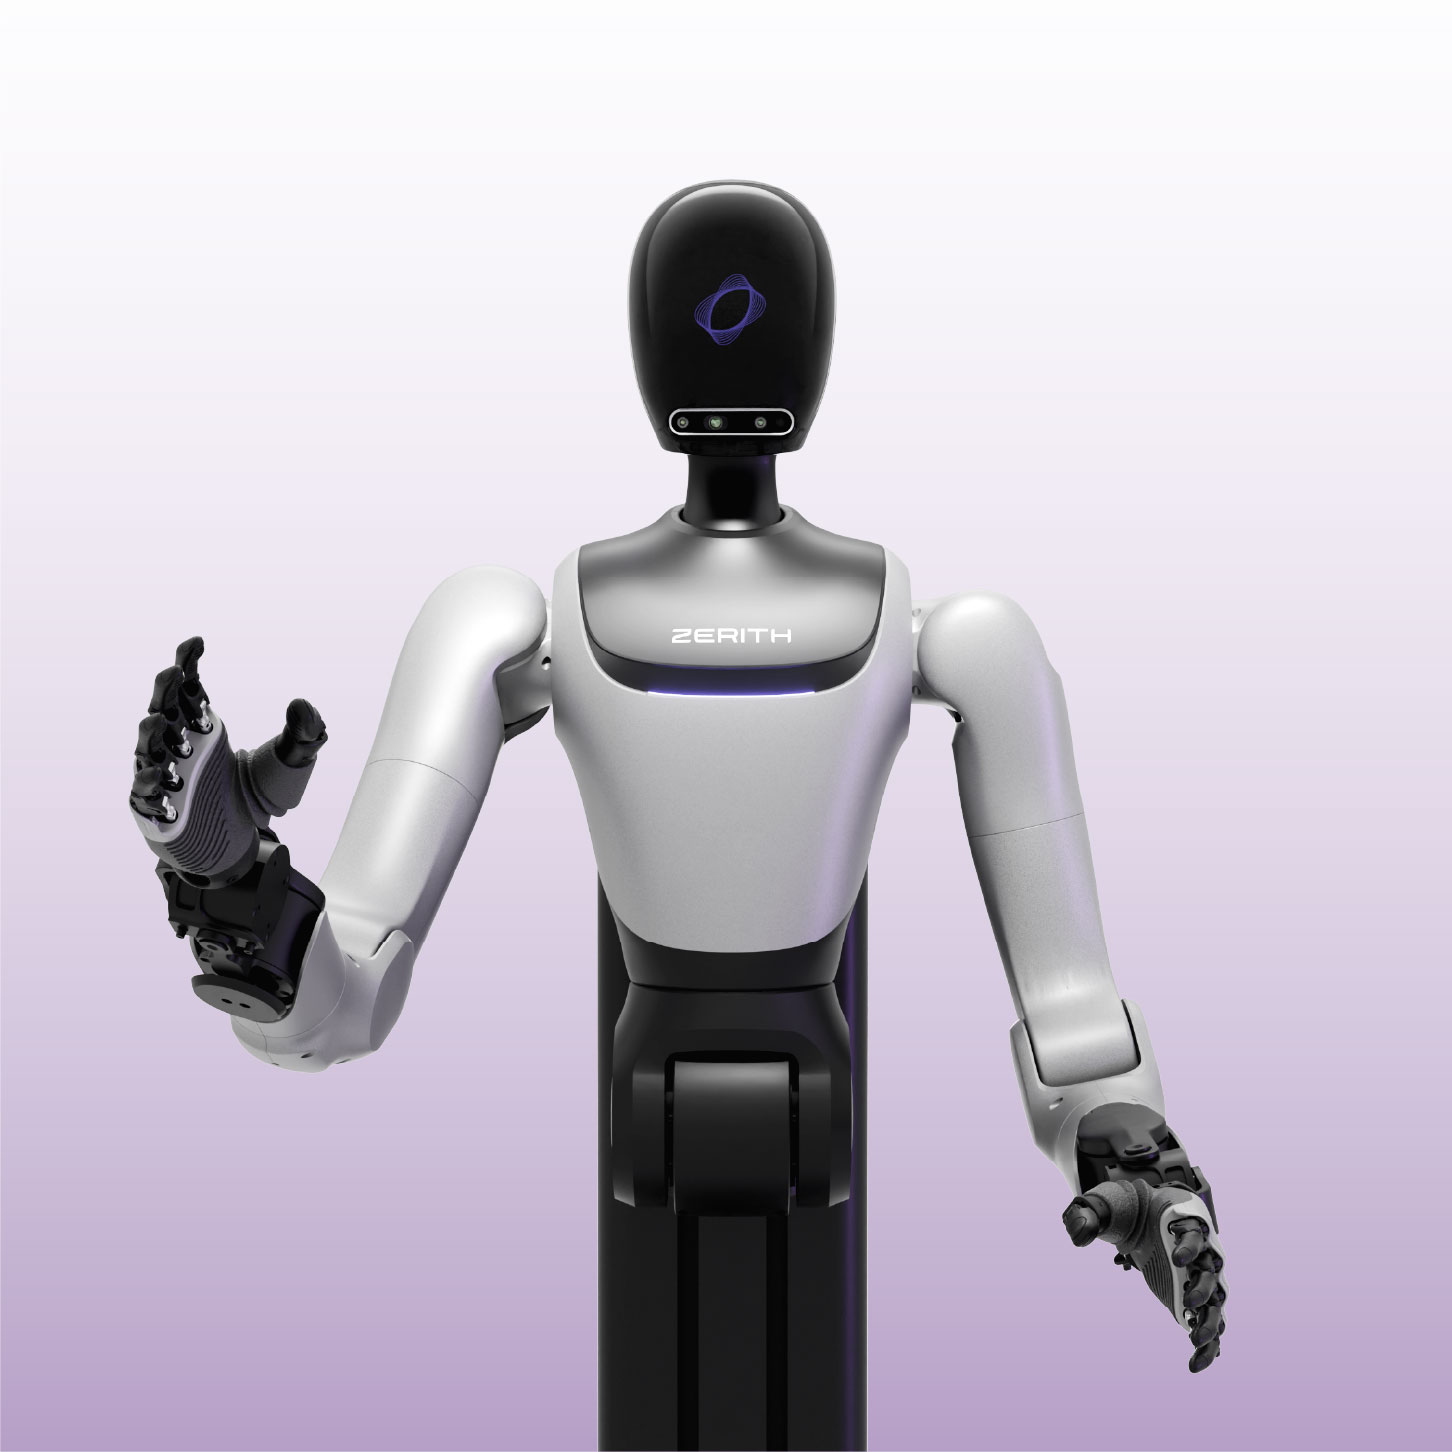
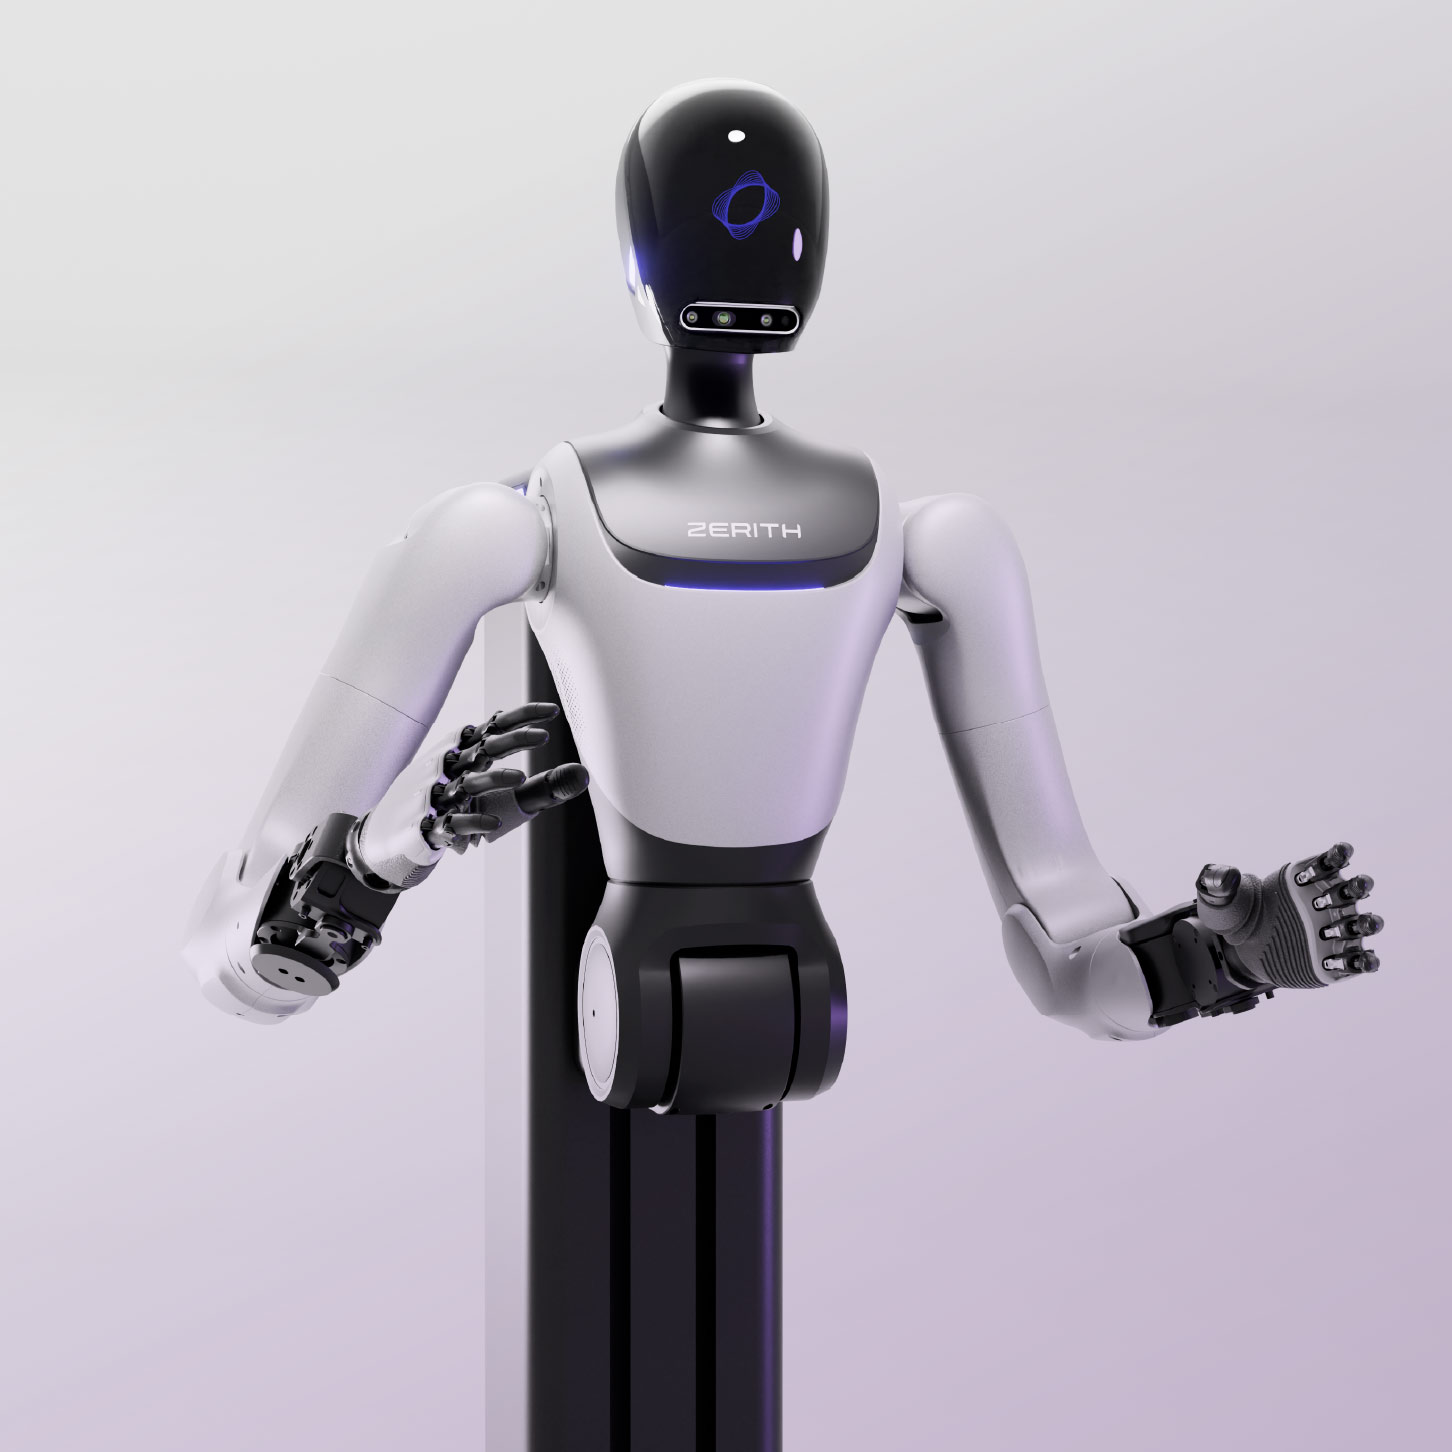
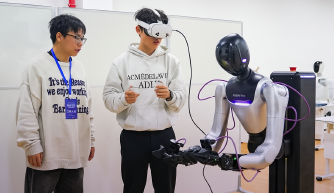
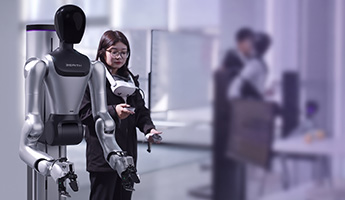
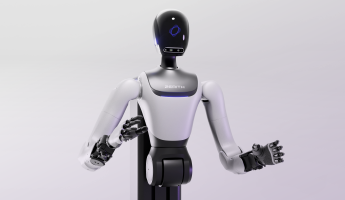
ZERITH H1系列
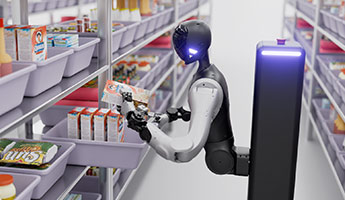
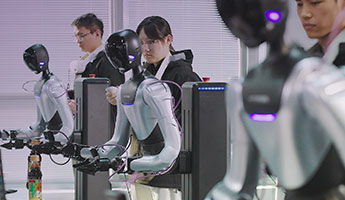
轮臂人形机器人


学历不限,只看实战项目能力
能力强=薪资无上限:年薪+项目奖+期权
自研硬件批量化 + 全链路数据工厂,
数据资源管够,算力、硬件打样费不限制
1、负责To B & ToG的KA客户及SI的开发和维系工作,行业聚焦于政府、高校、头部互联网等。
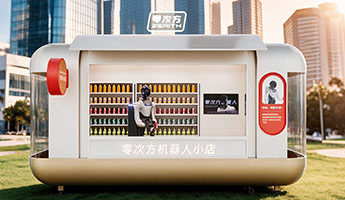
2、链接行业资源,保障公司具身机器人、前置仓、无人超市、数采训中心等业务的商机拓展及落地。
3、跨部门协作与资源整合:联动售前支持、产品、交付团队,确保客户需求高效响应及项目顺利实施。
4、收集客户对产品、服务的反馈,推动内部产品迭代及服务流程优化。定期输出行业竞争分析报告,为公司战略决策提供支持。
1、必须具有具身智能、智能硬件、AI产品、或相关B2B领域的销售经验(2年以上)
2、有业绩结果为导向的价值观。沟通能力、自驱力、系统性思维为团队最重视的三项能力。
3、本科及以上学历,计算机类、电子信息类、人工智能类等相关专业优先。
4、3年以上ToB/ToG端大客户销售及管理经验,具备具身机器人销售经验者优先。
5、优秀的行业资源积累,具备政府数采训练场资源、数采数据销售资源、高校资源者优先。
1. 战略规划与执行:根据公司整体战略,制定并实施销售策略与市场拓展计划,推动公司产品在目标市场的商业化落地,对整体销售业绩负责。
2. 市场体系建立与资源整合:根据销售策略和市场拓展计划搭建合作体系(渠道体系、生态合作体系等)。深入洞察行业趋势与市场动态,主动开拓战略客户资源,建立并维护核心客户关系网络,整合内部资源推动合作落地。
3. 市场体系搭建:根据销售策略和市场拓展计划搭建合作体系(渠道体系、生态合作体系等)。
4. 销售团队能力提升:根据团队人员的特性培养提升人员能力,完善能力模型。聚焦提升销售人员在项目管理、客户管理和渠道管理上的能力,并沉淀方法论。
5. 团队建设与管理:负责销售团队的搭建、培训、管理,打造高执行力、高凝聚力的战斗型团队。建立并优化从商机挖掘、销售过程管理到客户交付的标准化业务流程体系,提升团队运营效率与规范性。
6. 内部协同与反馈:作为市场端与产品端的桥梁,精准传递客户需求与市场洞察,协同研发及产品团队推动解决方案的持续迭代优化。
[底层定位] 负责根据业务需求优化SLAM算法,完成大场景地图构建、多机地图融合、重定位、回环等功能,实现高精度低误差定位。
[单机导航] 负责解决低照度、玻璃、弱纹理等特殊场景的导航问题,完成单机在复杂动态环境下的无碰撞路径规划与避障。
[地图管理] 负责构建语义场景图、高逼真渲染图,对目标地图具备局部动态更新能力,为全局调度提供准确的路网拓扑与语义信息。
[集群调度-新增] 负责多机器人集群调度系统的核心算法研发,实现类似仓储物流场景下的多机任务最优分配、全局路径规划、交通管制(交汇点协调)及死锁预防与解除
具有 1 年以上 SLAM 及导航工作或研究经验,熟悉 ORB_SLAM3、cartographer、fast-lio 等算法原理,具备基于本地相机完成实物测试经验。
[算法核心-调整] 掌握 ROS-Navigation 包,熟练 DWA、TEB、A*、Dijkstra、RRT 等单机路径规划算法,熟悉 MPC、LQR 以及 PID 等控制算法。具备多智能体路径规划(MAPF)经验,熟悉 CBS (Conflict-Based Search)、基于优先级的规划、时间窗路由等协同算法;有仓储物流 AGV/AMR 集群调度系统开发经验者优先。 精通C++编程语言,熟练python,具备高并发、多线程后端调度系统的开发能力。熟悉使用 计算机、数学、自动化、运筹学等相关专业的本科及以上学位,有顶级会议或期刊论文者优先(特别是机器人与视觉顶会如 ICRA, IROS, CVPR, ECCV, ICCV);
[地图管理] 负责构建语义场景图、高逼真渲染图,对目标地图具备局部动态更新能力,为全局调度提供准确的路网拓扑与语义信息。
[集群调度-新增] 负责多机器人集群调度系统(FMS)的核心算法研发,实现类似仓储物流场景下的多机任务最优分配、全局路径规划、交通管制(交汇点协调)及死锁预防与解除
1、机械工程、机电一体化或相关专业本科及以上学历
2、3年以上机器人或精密机械结构设计经验
3、了解灵巧手关键元器件上游供应链,包括微型关节模组、空心杯电机、卫星减速器等
专业技能:
1、熟练使用 SolidWorks、PRO E等三维设计软件
2、掌握有限元分析(ANSYS / Abaqus)或运动仿真工具
3、熟悉常见灵巧手传动方式(腱绳传动、连杆机构、行星减速器等)
4、了解欠驱动机构、柔性机构设计者优先 5、有灵巧手、机械臂末端执行器设计经验者优先
加分项: 1、有人形机器人整机或手部系统量产经验 2、熟悉 ROS / 机器人仿真平台(MuJoCo / Isaac Sim) 3、有触觉传感器、柔性传感器集成经验 4、发表过相关领域论文或持有专利
1.独立完成人形机器人机械臂、协作机械臂相关的方案设计与优化,熟悉谐波、行星方案整机线束走线。
2.独立完成结构系统的轻量化,高刚性与高可靠性指标。
3.根据ID需求进行结构拆件及设计,图纸输出,BOM输出,样品装配,结构功能性验证与问题解决;
4.统筹塑料件、金属等结构件开模、试模与改模,推动工艺优化,保证量产良率与成本达标。 5.保证结构的可制造性,BOM成本,可装配性。
1.本科及以上学历,机械设计、机械工程、机电一体化或相关专业,3年以上机械结构设计的工作经验。
2.精通SolidWorks软件,熟悉了解仿真软件Ansys较佳。
3.具备创新能力,沟通协调能力,项目进度管控能力。
4.熟悉人形机器人、协作机械臂方案,关节电机选型计算,非中空走线,结构强度校核。
5.独立完成系统工程的力学计算与校核。
6.了解量产工艺,例如注塑,压铸,浇铸,CNC,粉末冶金,热锻等,熟悉常见的金属与非金属成型工艺与表面处理。
1、负责产品研发阶段质量策划与质量风险管理,参与需求评审、方案评审、设计评审及设计变更评审;
2、推动DFMEA、可靠性验证、设计评审等质量活动开展,建立产品关键质量特性及研发阶段质量指标;
3、跟踪EVT、DVT、PVT各阶段质量问题,推动研发团队完成问题分析及闭环;
4、推动产品可靠性、可制造性及可维护性优化,降低设计缺陷导致的质量风险;
5、输出研发阶段质量经验及风险清单,支持产品顺利导入量产。
1、本科及以上学历,机械、电气、自动化等相关专业;
2、3年以上机器人、自动化设备或智能硬件研发质量工作经验;
3、熟悉研发流程及DFMEA、8D、Design Review等质量工具;
4、具备独立推动跨部门问题解决能力;
5、 参与过AMR、AGV、潜伏式机器人、料箱机器人、搬运机器人等产品研发项目; 熟悉仓储机器人整机可靠性设计及量产导入流程;
6、 熟悉ISO9001、IATF16949质量体系及研发质量管理体系建设经验。
1.负责开发面向具身智能(embodied intelligence)的大规模多模态模型,包括但不限于空间感知、世界模型 (world-modeling)、视觉-语言-动作(Vision-Language-Action, VLA)等关键技术;
2.探索机器人任务中来自模拟器、真实场景、视频标注等多种数据源的高效组合与知识提炼机制,以提升模型的泛化能力;
3.提升具身智能大模型的移动/操作能力,实现模型在垂直场景中的适配与落地; 负责定义数据需求,并推动模型从研究原型向工程化、产品化的转化;
4.与机器人系统、传感器、仿真/现实场景集成团队密切协作,推动模型在真实系统中的集成与部署。
1.人工智能、机器人、认知科学、计算机科学或相关专业背景;
2.具备具身智能大模型开发经验,参与过 VLA 模型或世界模型模块的设计与训练;
3.熟悉数据采集、清洗、标注流程,能处理来自模拟器、真实环境、视频标注等多种数据源;
4.有分布式训练经验,了解大规模模型训练(如数据并行/模型并行等);
【加分项】
1.有知名实验室或公司具身智能项目经验;
2.在顶级会议(如 NeurIPS、CVPR、ICRA、CoRL 等)发表相关论文;
3.在跨模态对齐(vision-language/vision-language-action)、动作建模、语言驱动控制(language-instruction → robot action)方向有研究或工程经历;
4.具有良好的软件工程能力(如 Python、PyTorch/TensorFlow 等),能将模型训练成果工程化部署;
5.良好的沟通协作能力,能够跨团队推进项目落地。
1.负责具身智能大规模多模态模型(如空间感知、世界模型、VLA)的开发与训练;
2.探索模拟器、真实场景等多源数据的高效组合与知识提炼机制;
3.提升模型的移动与操作能力,实现垂直场景落地;定义数据需求,
4.推动模型从研究原型向工程化、产品化转化;协同机器人系统与仿真团队,推动模型在真实系统中的集成与部署。
1.人工智能、机器人或计算机相关专业背景,深入理解跨模态对齐、动作建模及语言驱动控制等前沿理论。
2.3年以上相关工作经验,具备扎实的Python与PyTorch/TensorFlow工程能力,有VLA模型或世界模型的设计与训练经验,熟悉分布式训练与多源数据处理。
3.具备优秀的跨模态模型研发与工程化落地能力,能高效协同跨团队推进项目。
4.有知名实验室具身智能项目经验或在NeurIPS、CVPR、ICRA等顶会发表过相关论文者优先。
1.面向 Jetson Orin Nano / Orin NX / AGX Orin 及 RTX 30 / 40 / 50 系 NVIDIA GPU,负责具身模型的量化落地,覆盖 PTQ、QAT、INT8 / INT4 / FP16 / FP8、KV Cache 量化、Vision Encoder 量化、Action Head 量化等;
2.针对视觉编码器、语言模型、attention、diffusion denoiser、action decoder、state encoder 等模块,进行量化敏感性分析和混合精度策略设计;
3.跟进最新量化策略研究,完成量化实验、性能优化和端侧部署;
4.建设量化评测流程,关注任务成功率、动作误差、轨迹稳定性、控制频率、端到端延迟、显存、功耗和稳定性。
1.有模型量化、推理优化、端侧部署或机器人模型部署经验,熟悉大模型 / 多模态模型 / 具身模型部署流程;
2.熟悉 PTQ、QAT、权重量化、激活量化、混合精度量化等方法,能够独立完成量化方案设计、校准、实验验证和精度分析;
3.熟悉 PyTorch,了解 ONNX、TensorRT、TensorRT-LLM 等推理部署链路,能够完成模型导出、量化实验和推理调试;
4.了解 VLA、Diffusion Policy、ACT、OpenVLA、π0、RT 系列等具身模型结构和输入输出形式; 熟悉 NVIDIA GPU / Jetson 部署环境,了解显存、功耗、散热、低 batch 推理、CPU / GPU 数据搬运和实时性约束;
5.具备性能分析能力,能使用 Nsight、TensorRT profiler、torch profiler、nvidia-smi、tegrastats 等工具定位瓶颈;
6.熟练掌握 Python,熟悉 C / C++ / CUDA / Triton 者优先;
 商务合作