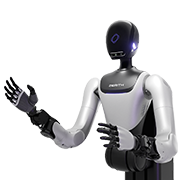
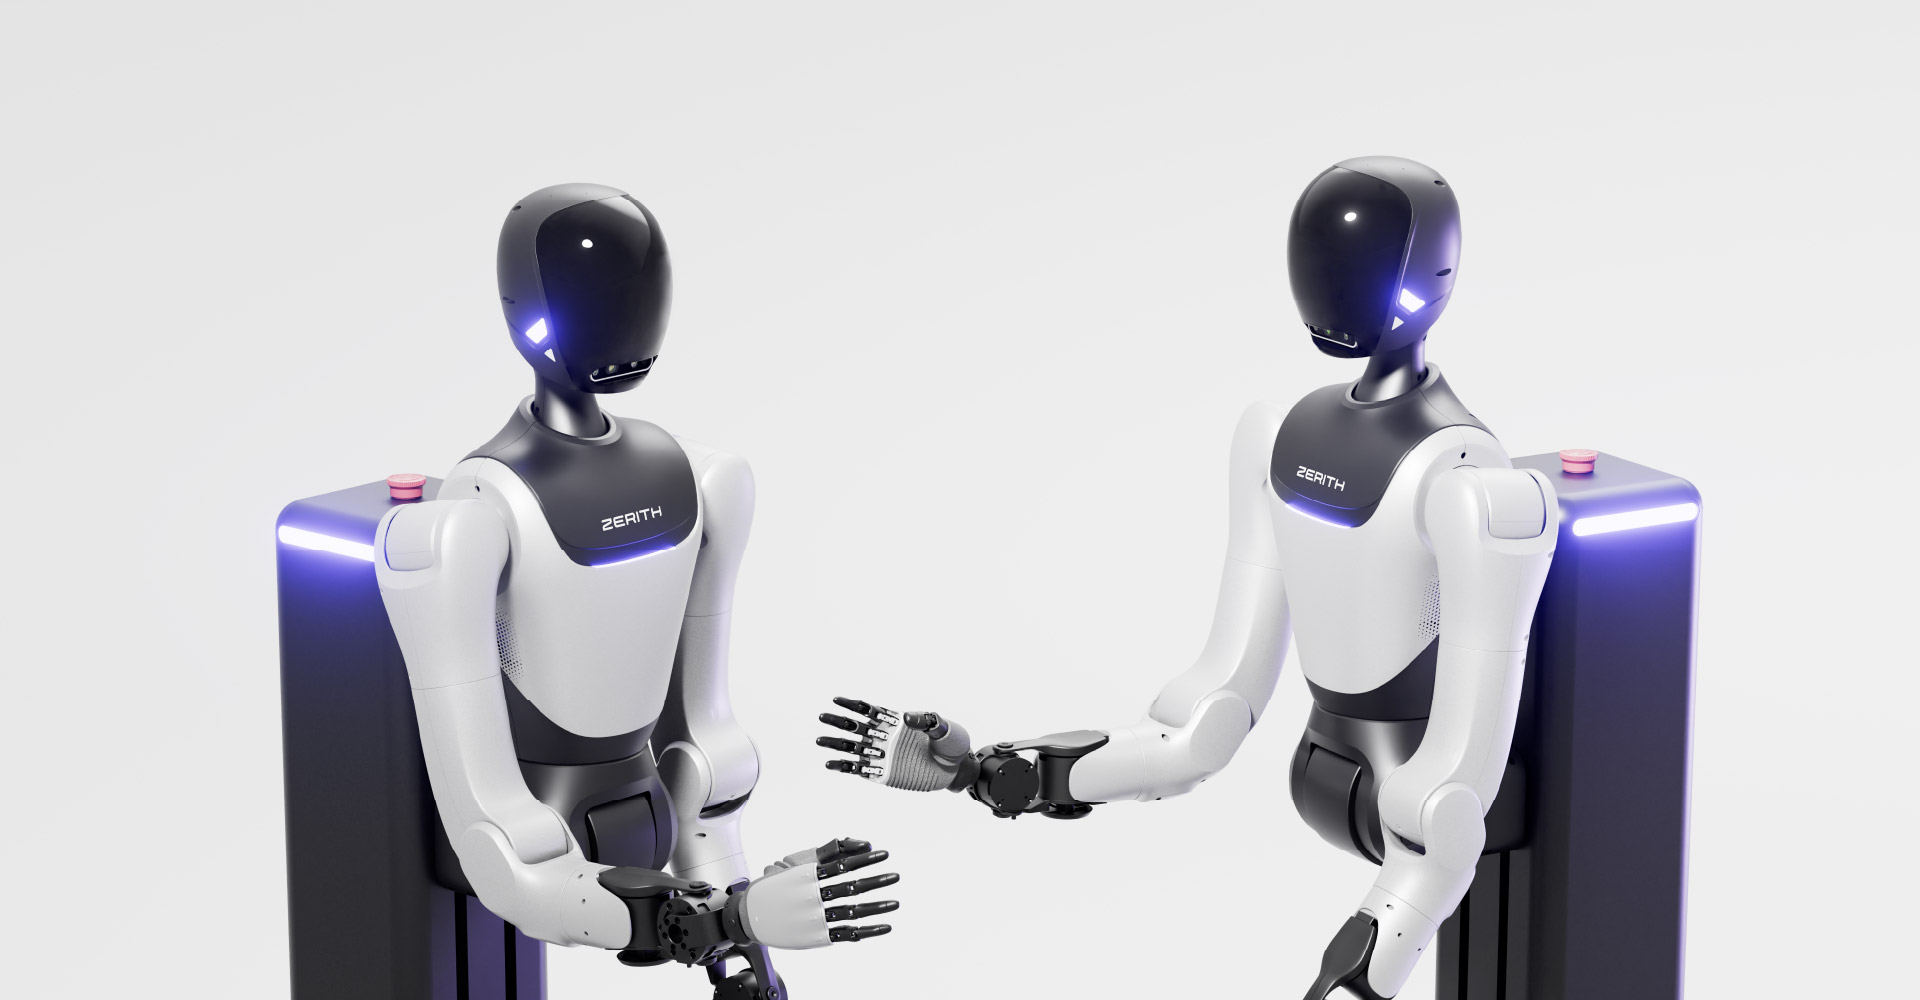
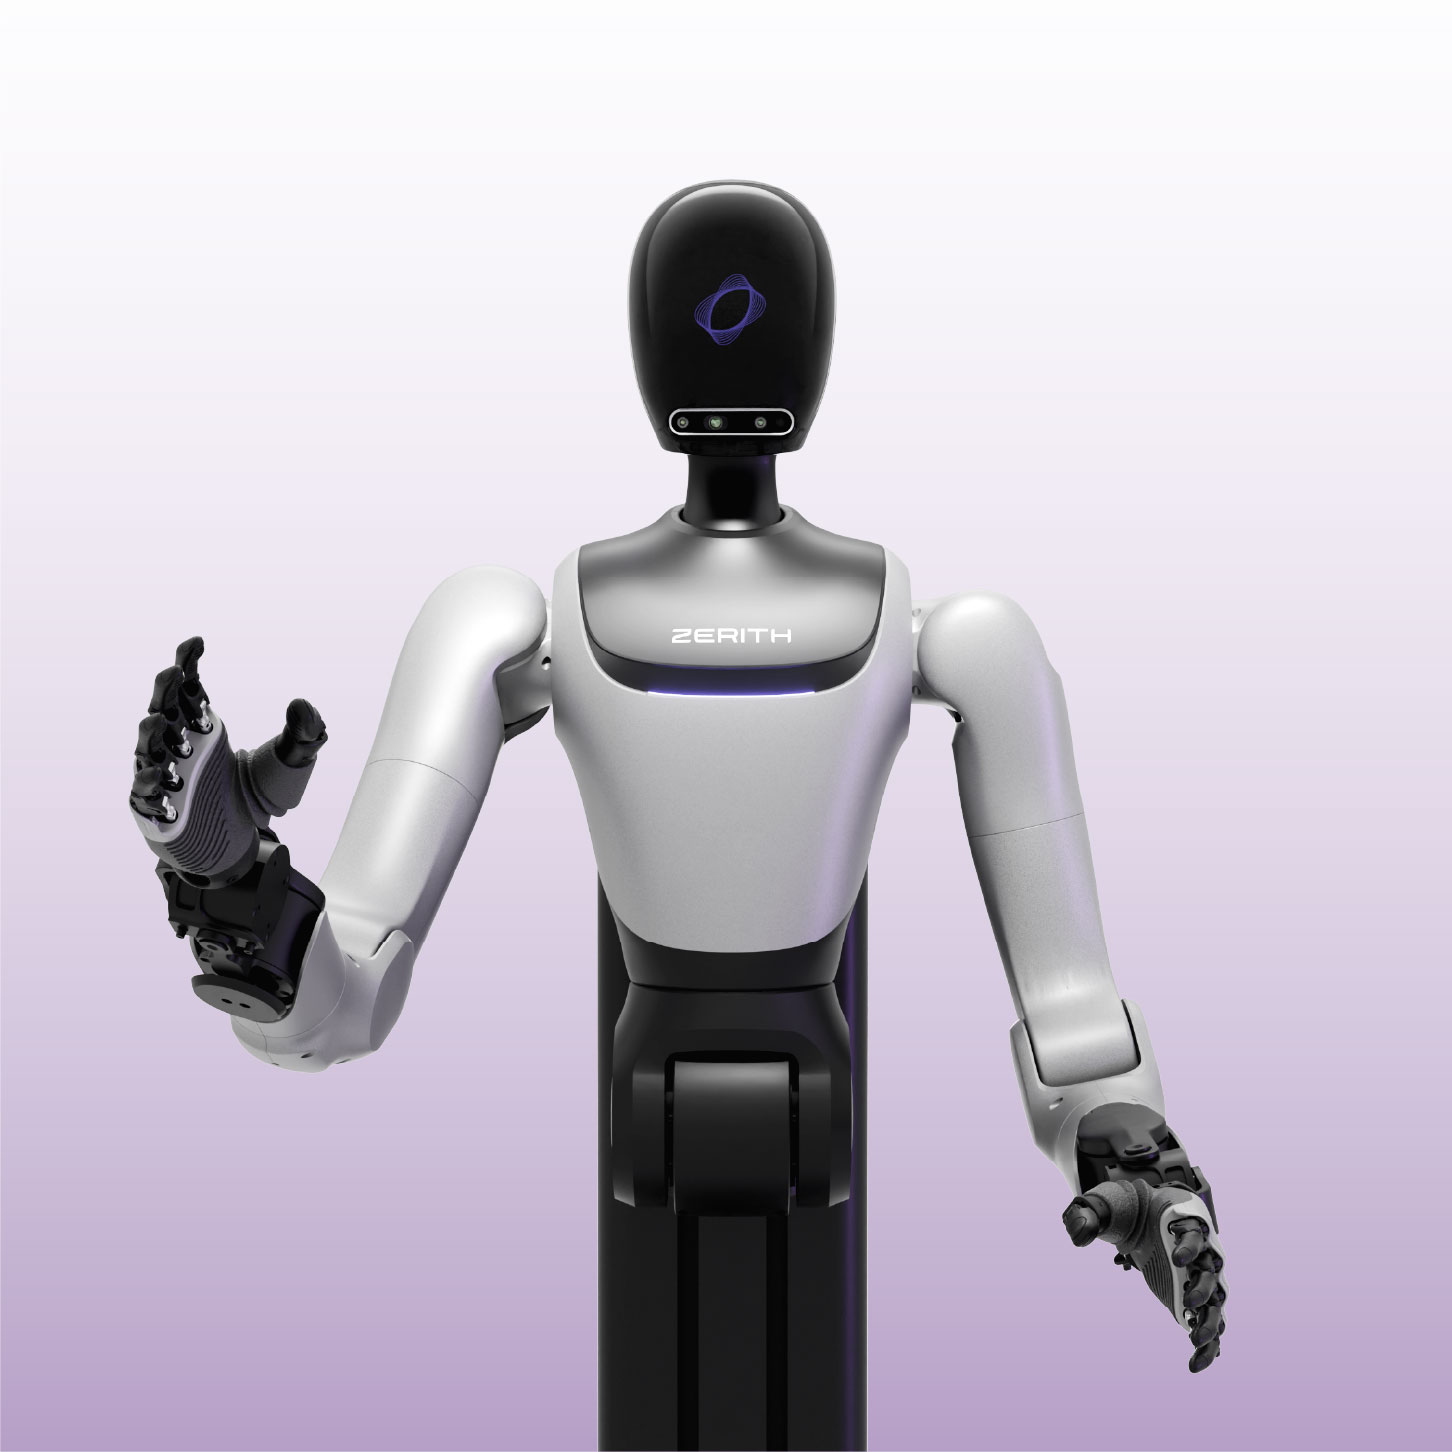
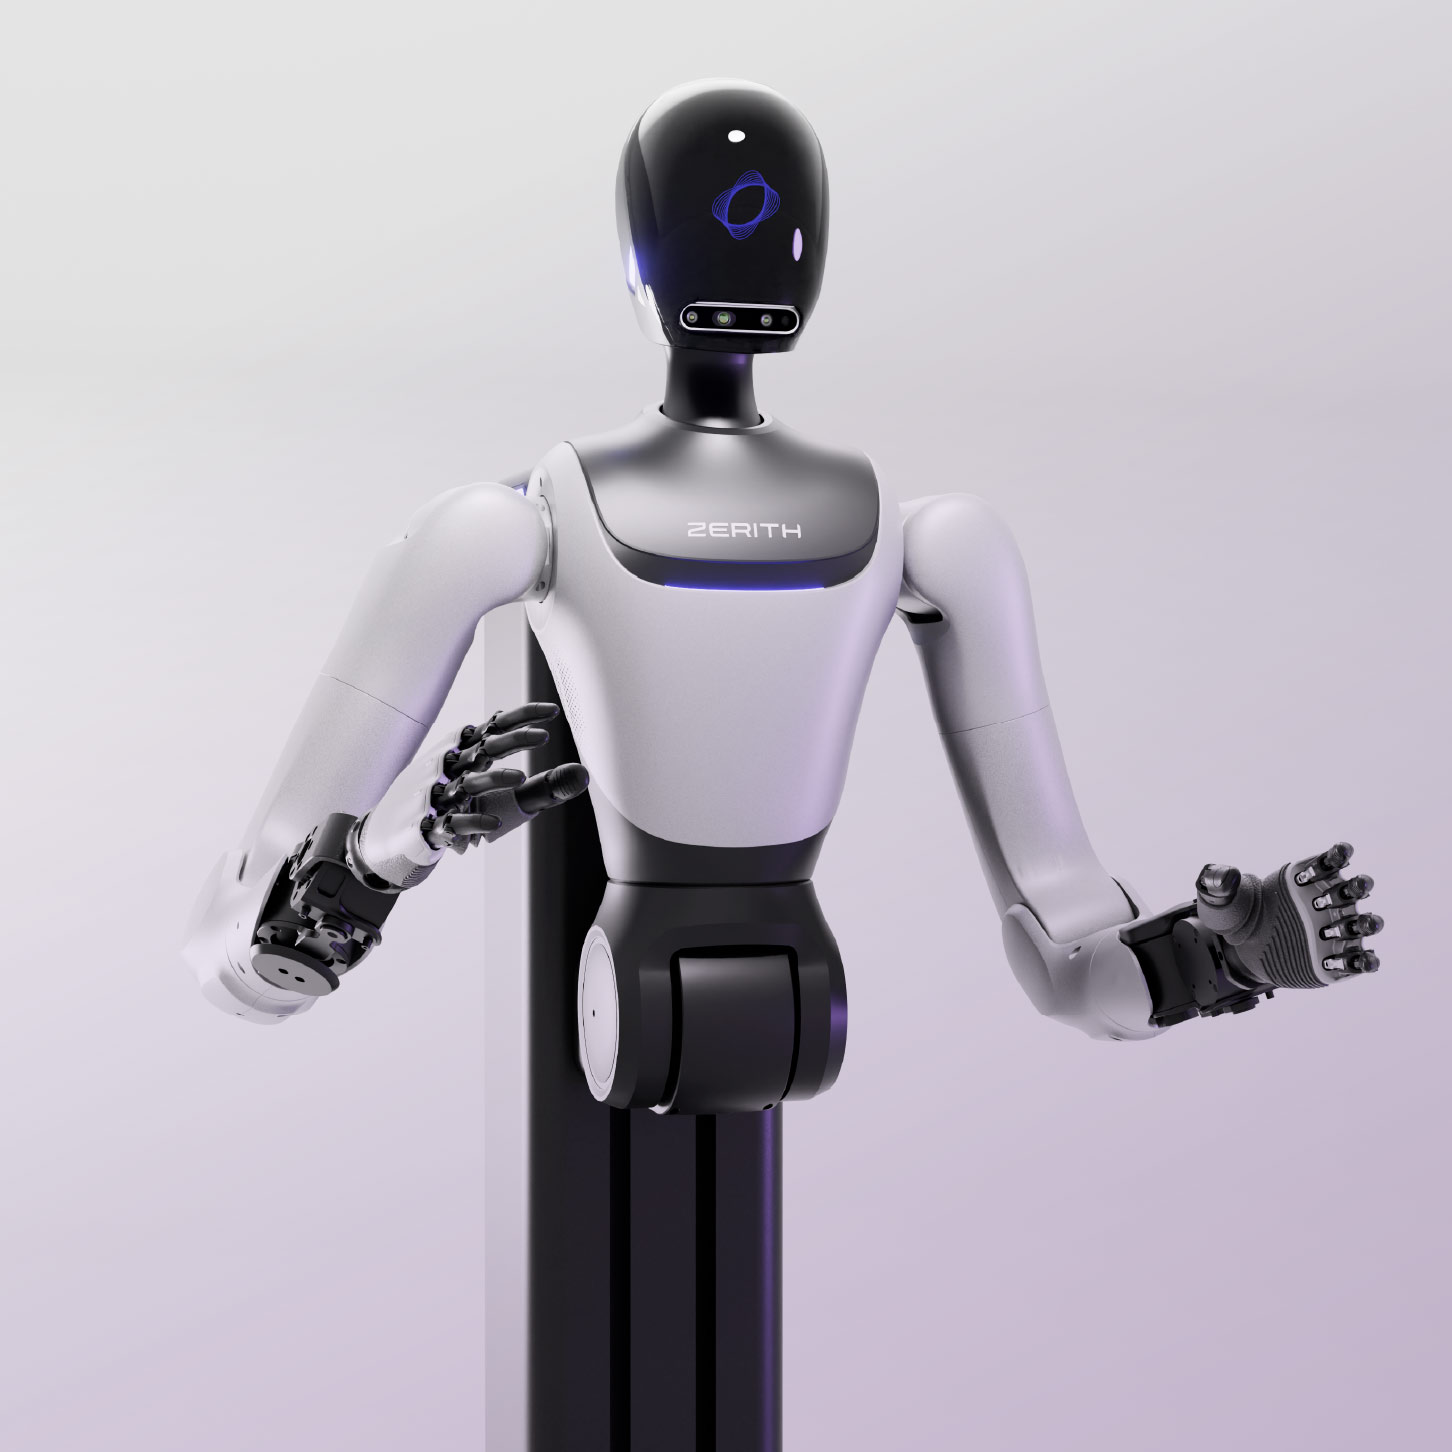
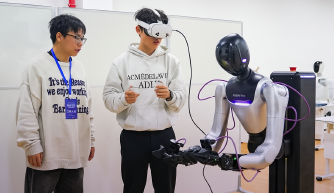
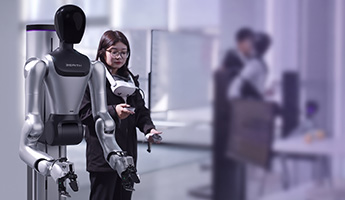
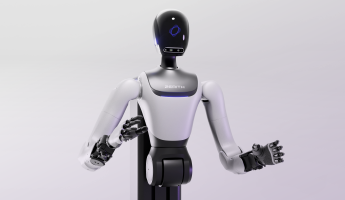
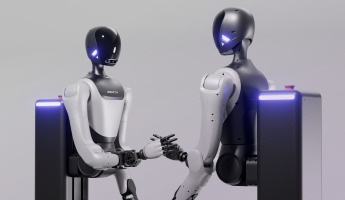
ZERITH H1系列
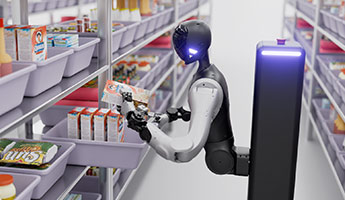
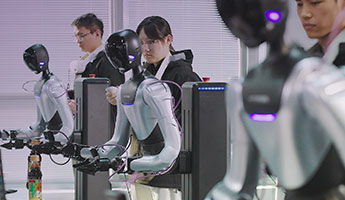
轮臂人形机器人


学历不限,只看实战项目能力
能力强=薪资无上限:年薪+项目奖+期权
自研硬件批量化 + 全链路数据工厂,
数据资源管够,算力、硬件打样费不限制
1. 负责刚体的通用6D抓取与放置
2. 负责具身智能、机器人操作等核心前沿方向的研发;
3. 与运动控制工程师、仿真工程师协作,参与相关算法的部署;
4. 参与制定技术规划,把握具身智能中的计算机视觉、机器人学、强化学习、自然语言等前沿发展趋势。
1.计算机科学、人工智能或其他相关领域的硕士及以上学历;
2. 具备以下至少两个领域相关的研究或工作经历:-任务和运动规划-基于三维输入的6D抓取位姿计 (6-DoF , Grasp Pose Estimation) - 物体6D位姿估计 (6D Pose Estimation)- 基于深度学习的三维场景重建
3.具备优秀的软件工程能力,熟练使用Python,torch及Linux操作系统;
4.具备软件开发相关经历,熟悉代码文档、单元测试、版本控制等基本操作,并熟练使用Git,CMake等软件工程 , 相关工具;
5.在顶级国际会议和期刊上发表过相关学术论文者优先
1.计算机科学、人工智能或其他相关领域的硕士及以上学历;
2. 具备以下至少两个领域相关的研究或工作经历:-任务和运动规划-基于三维输入的6D抓取位姿计 (6-DoF , Grasp Pose Estimation) - 物体6D位姿估计 (6D Pose Estimation)- 基于深度学习的三维场景重建
3.具备优秀的软件工程能力,熟练使用Python,torch及Linux操作系统;
4.具备软件开发相关经历,熟悉代码文档、单元测试、版本控制等基本操作,并熟练使用Git,CMake等软件工程 , 相关工具;
5.在顶级国际会议和期刊上发表过相关学术论文者优先
1.计算机科学、人工智能或其他相关领域的硕士及以上学历;
2. 具备以下至少两个领域相关的研究或工作经历:-任务和运动规划-基于三维输入的6D抓取位姿计 (6-DoF , Grasp Pose Estimation) - 物体6D位姿估计 (6D Pose Estimation)- 基于深度学习的三维场景重建
3.具备优秀的软件工程能力,熟练使用Python,torch及Linux操作系统;
4.具备软件开发相关经历,熟悉代码文档、单元测试、版本控制等基本操作,并熟练使用Git,CMake等软件工程 , 相关工具;
5.在顶级国际会议和期刊上发表过相关学术论文者优先
1.计算机科学、人工智能或其他相关领域的硕士及以上学历;
2. 具备以下至少两个领域相关的研究或工作经历:-任务和运动规划-基于三维输入的6D抓取位姿计 (6-DoF , Grasp Pose Estimation) - 物体6D位姿估计 (6D Pose Estimation)- 基于深度学习的三维场景重建
3.具备优秀的软件工程能力,熟练使用Python,torch及Linux操作系统;
4.具备软件开发相关经历,熟悉代码文档、单元测试、版本控制等基本操作,并熟练使用Git,CMake等软件工程 , 相关工具;
5.在顶级国际会议和期刊上发表过相关学术论文者优先
 商务合作